BIBLIOTECA FOCUS

Elegí tu próximo tema.

8 materias · 90 temas · 419 ejercicios

ELEGÍ CÓMO QUERÉS ESTUDIAR

Abrí la sección que necesitás.

Ejercicio gratuito de Biela manivela

Leé el enunciado y abrí cada paso de la resolución.

EJERCICIO GRATUITO

Biela–manivela con velocidad instantánea

Una manivela de radio R = r = 0,050 m gira a 1200 rpm constantes y arrastra una biela de longitud L = 0,200 m. En θ = 60° desde el punto muerto, calcular posición, velocidad y aceleración del pistón.

X=R⋅[(1−cos⁡θ)+14λ⋅(1−cos⁡2θ)]X=R\cdot\left[(1-\cos\theta)+\frac{1}{4\lambda}\cdot(1-\cos 2\theta)\right]
X=R⋅[(1−cos⁡θ)+14λ⋅(1−cos⁡2θ)]\begin{aligned}X=R\cdot\bigl[&(1-\cos\theta)\\&+\frac{1}{4\lambda}\cdot(1-\cos2\theta)\bigr]\end{aligned}

Intentá resolverlo antes de abrir los pasos.

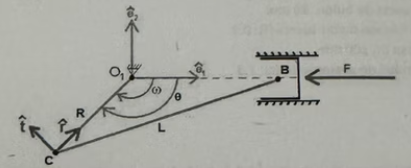
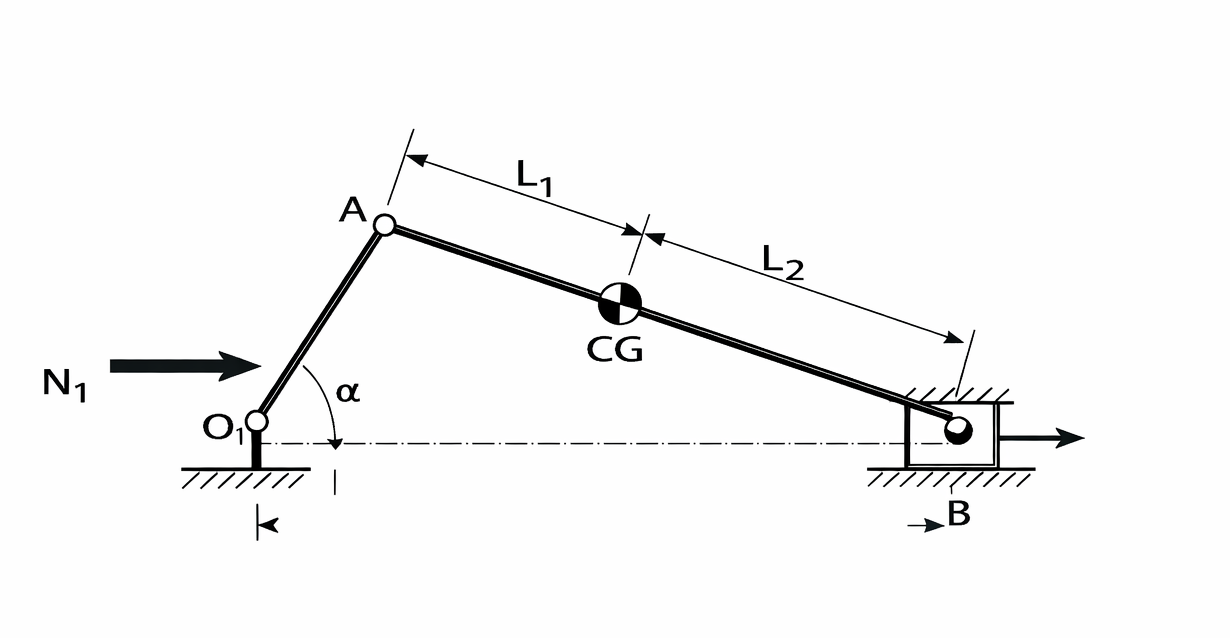
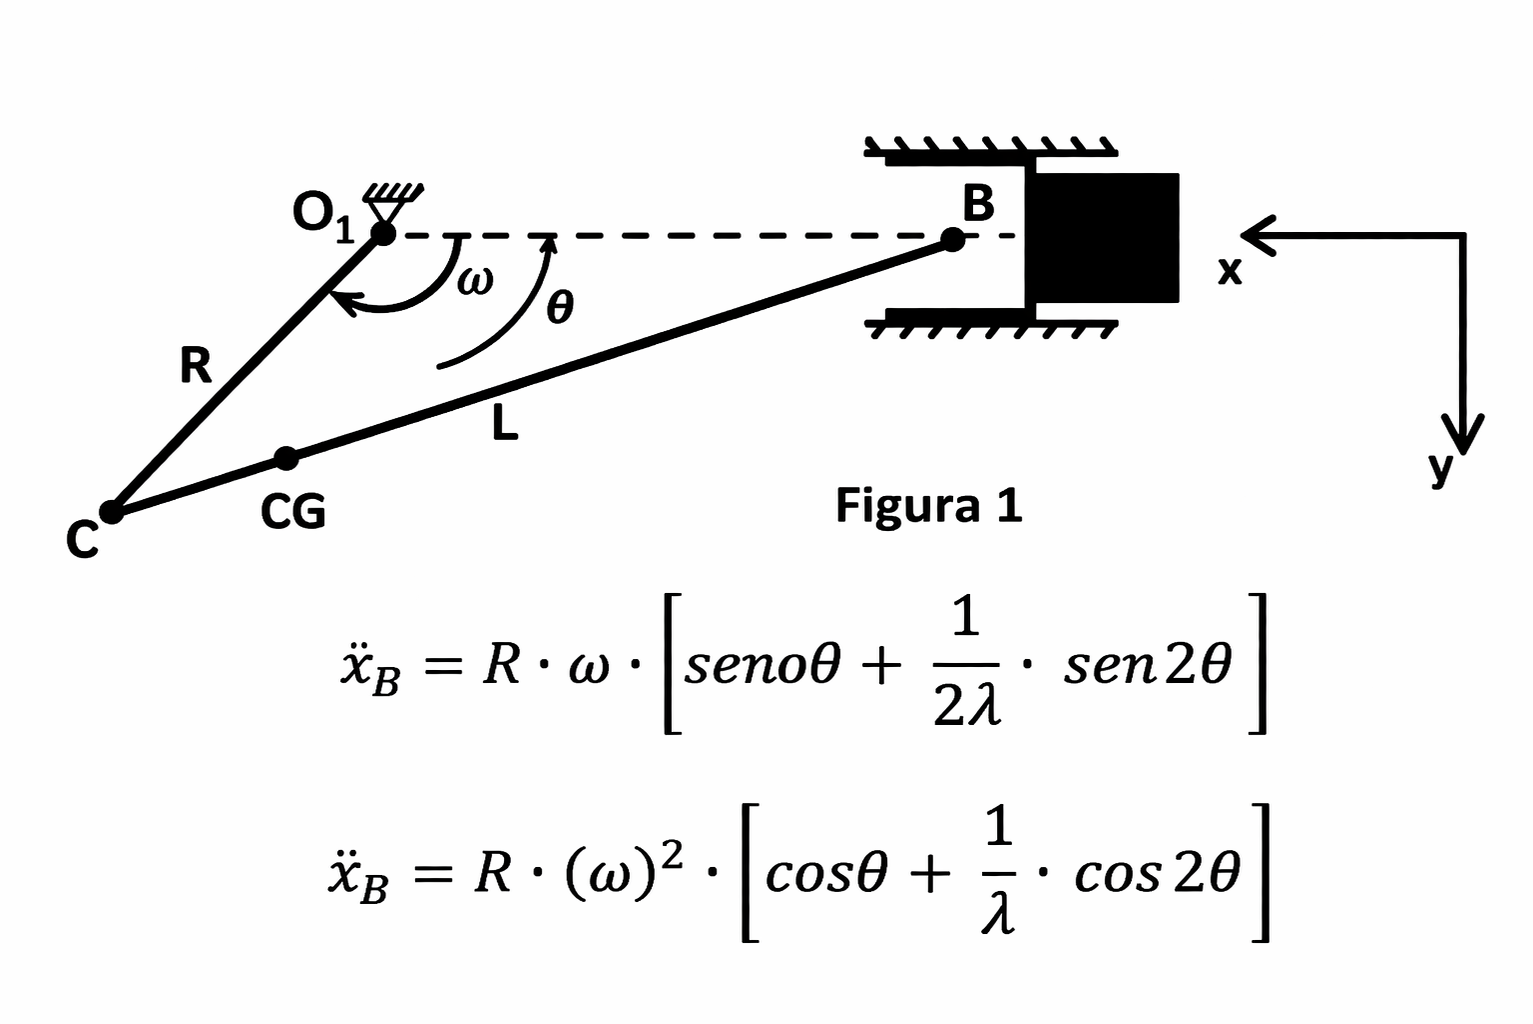
Esquema del planteo: Manivela, Biela, Pistón. Datos: r = 0,050 m; L = 0,200 m; n = 1200 rpm; θ = 60°.

Razonalo paso a paso.

1. Definí el ángulo y el sentido

Tomá θ positivo en sentido antihorario desde el punto muerto: al aumentar θ desde 0°, el pistón avanza hacia la izquierda. Elegí X positivo también hacia la izquierda. La rapidez angular es constante y positiva en ese sentido.

ω=1200(2π)60=40π≈125,66 rad/s\begin{aligned}\omega&=\frac{1200(2\pi)}{60}\\&=40\pi\approx125{,}66\,\mathrm{rad/s}\end{aligned}
Sentidos positivos del mecanismo: la manivela gira en sentido antihorario y el pistón se desplaza hacia la izquierda dentro del cilindro.
2. Evaluá el desplazamiento aproximado

Con λ = L/R = 4, cos60° = 0,5 y cos120° = −0,5. Los dos términos de la expresión dan 0,0250 m y 0,0046875 m.

X=R⋅[(1−cos⁡θ)+14λ⋅(1−cos⁡2θ)]X(60∘)=0,0296875 m\begin{aligned}X=R\cdot\bigl[&(1-\cos\theta)\\&+\frac{1}{4\lambda}\cdot(1-\cos2\theta)\bigr]\\X(60^\circ)&=0{,}0296875\,\mathrm m\end{aligned}

X(60°) = 0,0296875 m ≈ 29,69 mm.

3. Derivá la velocidad aproximada

La derivada de 1 − cosθ es senθ y la de 1 − cos2θ es 2 sen2θ. Recordá que θ = ωt, entonces dθ/dt = ω.

X˙=R⋅ω⋅(sen⁡θ+12λ⋅sen⁡2θ)\dot X=R\cdot\omega\cdot\left(\operatorname{sen}\theta+\frac{1}{2\lambda}\cdot\operatorname{sen}2\theta\right)
X˙=R⋅ω⋅(sen⁡θ+12λ⋅sen⁡2θ)\begin{aligned}\dot X=R\cdot\omega\cdot\bigl(&\operatorname{sen}\theta\\&+\frac{1}{2\lambda}\cdot\operatorname{sen}2\theta\bigr)\end{aligned}

Ẋ ≈ 6,1216 m/s.

4. Derivá la aceleración aproximada

Volvé a derivar. La contribución de la biela aparece con cos2θ y cambia con la posición de la manivela.

X¨=a=R⋅ω2⋅(cos⁡θ+1λ⋅cos⁡2θ)\ddot X=a=R\cdot\omega^2\cdot\left(\cos\theta+\frac{1}{\lambda}\cdot\cos2\theta\right)
X¨=a=R⋅ω2⋅(cos⁡θ+1λ⋅cos⁡2θ)\begin{aligned}\ddot X=a=R\cdot\omega^2\cdot\bigl(&\cos\theta\\&+\frac{1}{\lambda}\cdot\cos2\theta\bigr)\end{aligned}

Ẍ = a ≈ 296,09 m/s².

LABORATORIO · BIELA–MANIVELA

La biela fija la posición real del pistón

Mové la fase para ver la manivela, la biela rígida y el pistón. Las curvas de la aproximación se dibujan durante dos vueltas completas.

OAPr = 0,050 mL = 0,200 mθ desde el punto muerto
POSICIÓN EXACTA29,744 mmGeometría de biela rígida
APROXIMACIÓN DEL EJERCICIO29,687 mmPrimeros términos en r/L
ERROR APROX. − EXACTO-0,056 mmr/L = 0,25 · giro real 1200 rpm

Dos vueltas · posición, velocidad y aceleración

Las tres curvas siguen la aproximación de la resolución. La línea vertical marca el mismo instante que muestra el mecanismo.

Posición X29,69 mm
050 ms · 1 vuelta100 ms · 2 vueltas
Velocidad Ẋ6,12 m/s
050 ms · 1 vuelta100 ms · 2 vueltas
Aceleración Ẍ296,1 m/s²
050 ms · 1 vuelta100 ms · 2 vueltas

Una vuelta real dura 50 ms a 1200 rpm. La reproducción está desacelerada para observar el trazado.

Posición del pistón en la aproximación del ejercicio:

X=R⋅[(1−cos⁡θ)+14λ⋅(1−cos⁡2θ)]X=R\cdot\left[(1-\cos\theta)+\frac{1}{4\lambda}\cdot(1-\cos 2\theta)\right]
X=R⋅[(1−cos⁡θ)+14λ⋅(1−cos⁡2θ)]\begin{aligned}X=R\cdot\bigl[&(1-\cos\theta)\\&+\frac{1}{4\lambda}\cdot(1-\cos 2\theta)\bigr]\end{aligned}

R = r = 0,050 m; λ = L/R = 4. X se mide desde el punto muerto.

Referencia geométrica exacta: x = r + L − r cosθ − √(L² − r² sen²θ)

La posición exacta respeta la longitud fija de la biela en cada fase. La aproximación reemplaza la raíz por una expansión y genera un pequeño error de posición; al derivarla también aparecen errores en velocidad y aceleración. La reproducción se desacelera para observar el movimiento.